Van microspoel tot EM-sensor in medische navigatie
Een fabricageproces voor microspoelen levert mogelijk een van de kleinste componenten in een medisch hulpmiddel op, en toch kan dit component bepalen hoe het volledige navigatiesysteem presteert. Wanneer een inductieve microspoel wordt geïntegreerd in een katheter, voerdraad of chirurgisch instrument, kan deze het sensorelement worden van een elektromagnetische, of EM-, sensor.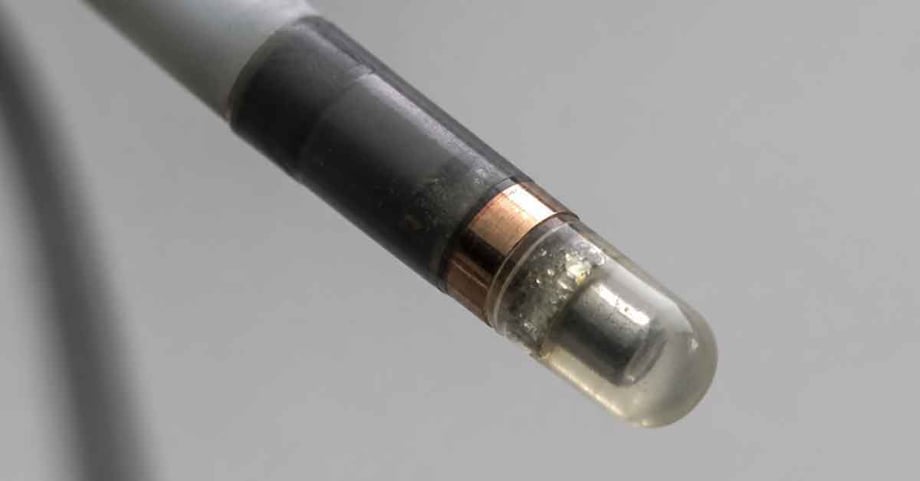
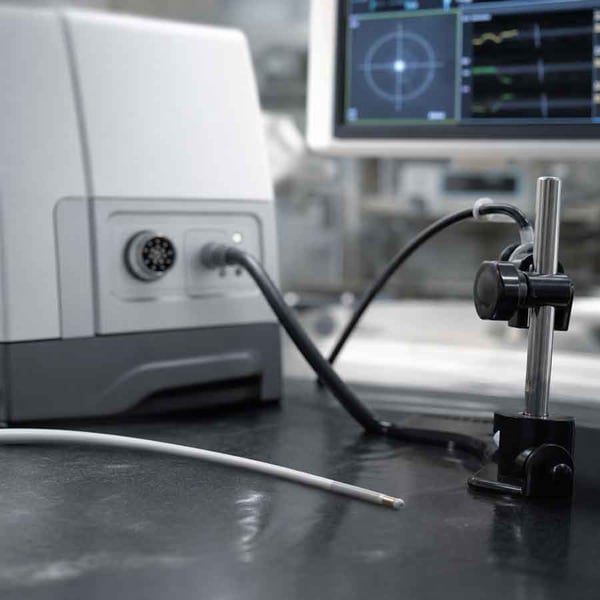
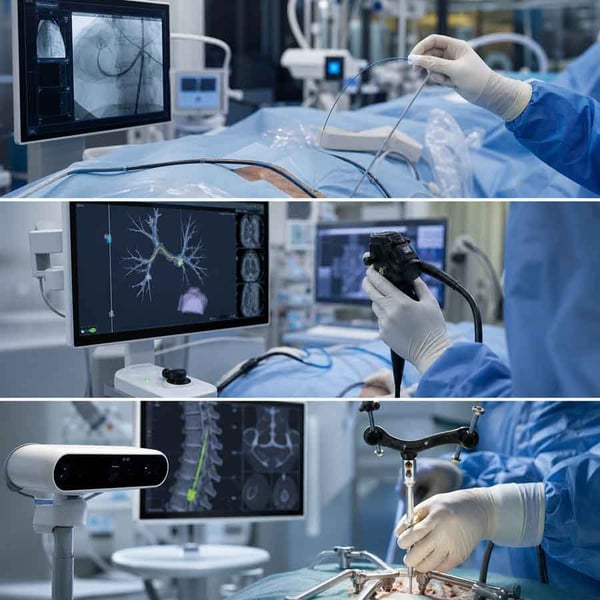
Voor het ontwikkelteam is de belangrijke vraag niet alleen of de spoel gewikkeld kan worden. Het gaat er ook om of de EM-sensor zijn elektrische, magnetische en mechanische gedrag behoudt na montage, buigen, ingieten, sterilisatie en klinisch gebruik. Dit artikel volgt dat traject van componentontwerp tot toepassing. Het behandelt EM-sensoren bij cardiale katheterablatie, elektromagnetische navigatiebronchoscopie, neurochirurgische en spinale instrumentatie, en verschillende opkomende toepassingen in medische hulpmiddelen.
Belangrijkste inzichten: EM-sensoren en microspoelfabricage
- Een EM-sensor zet een veranderend magnetisch veld om in bruikbare positie- of oriëntatiegegevens voor een medisch hulpmiddel.
- Draad, isolatie, kernmateriaal, wikkelgeometrie en contactering bepalen samen het elektrische en mechanische gedrag van de sensor.
- Voor ontwikkelteams is de uitdaging een fabricagepartner te vinden die strikte elektrische, mechanische en procesmatige eisen kan vertalen naar een reproduceerbaar microspoelontwerp. KUK Coils is een voorbeeld van een gespecialiseerde leverancier op dit gebied.
- Hartkatheters, ENB-systemen en chirurgische instrumenten stellen verschillende eisen aan de grootte, flexibiliteit, integratie en validatie van de EM-sensor.
- Het meest betrouwbare ontwikkeltraject verbindt het spoelontwerp vanaf de eerste haalbaarheidsmonsters met het volledige apparaat.
Wat is een EM-sensor in medische navigatie?
Een EM-sensor detecteert een magnetisch veld en zet die interactie om in informatie over de positie of oriëntatie van een medisch hulpmiddel. Een elektromagnetisch trackingsysteem combineert doorgaans een veldgenerator, een of meer sensoren, signaalverwerkende elektronica en software. Bij een inductieve EM-sensor induceert een veranderend magnetisch veld een spanning in een gewikkelde microspoel. De sensorelektronica verwerkt dat signaal en gebruikt het om de locatie of oriëntatie van de katheter, voerdraad of het instrument te schatten.
Een recente review beschrijft dit principe voor medische microapparaten zoals katheters, endoscopen, capsulerobots en chirurgische instrumenten. De microspoel is daarmee meer dan een miniatuur passief component. De afmetingen, oriëntatie, elektrische waarden en positie binnen het uiteindelijke apparaat dragen allemaal bij aan het gedrag van de EM-sensor.
Waarom is het microspoelontwerp belangrijk voor een EM-sensor?
Het ontwerp van de microspoel is belangrijk omdat de sensor in een kleine mechanische ruimte moet passen en toch een stabiele, meetbare respons moet leveren. Meer windingen kunnen een sterker geïnduceerd signaal ondersteunen, maar beïnvloeden ook de weerstand, beschikbare ruimte en wikkelcomplexiteit. Het ontwerp moet ook rekening houden met het omringende apparaat. Een katheterschacht, gevlochten versterking, metalen instrument, lijm of ingietmateriaal kunnen invloed hebben op hoe de EM-sensor is gepositioneerd en hoe het elektromagnetische veld zich eromheen gedraagt.
In de praktijk vereisen medische en sensortoepassingen vaak meer dan alleen miniatuurwikkelen. Verbindingstechniek, testen, ingieten en montage kunnen allemaal invloed hebben op hoe de uiteindelijke sensor in het apparaat presteert. Deze fabricagecontext is belangrijk omdat de uiteindelijke eis betrekking heeft op de complete sensorassemblage, niet alleen op de gewikkelde spoel.
Hoe beïnvloeden draad en isolatie een EM-sensor?
De draaddiameter bepaalt hoeveel windingen in het beschikbare volume passen en hoeveel weerstand de EM-sensor heeft. Ultradunne draad maakt zeer compacte ontwerpen mogelijk, maar vereist ook gecontroleerde verwerking, nauwkeurige spanning en geschikte contacteringsprocessen. Fabrikanten in medische en sensortoepassingen verwerken vaak draad tot ongeveer 0,010 mm, maar de juiste diameter hangt nog steeds af van de vereiste elektrische waarden, de mechanische ruimte, de verbindingsmethode en het productieproces voor het specifieke apparaat.
De isolatie is even belangrijk. Deze scheidt aangrenzende windingen, ondersteunt de elektrische betrouwbaarheid en moet bestand zijn tegen de temperaturen, chemicaliën, buigingen en sterilisatiecondities die voor het uiteindelijke medische hulpmiddel zijn vastgelegd.
Hoe bepalen kernmateriaal en wikkelgeometrie het gedrag van een EM-sensor?
Microspoelen met luchtkern en met magnetische kern ondersteunen verschillende ontwerpprioriteiten:
-
Een microspoel met luchtkern laat het midden open en kan rond een lumen of ander component worden geïntegreerd.
-
Een microspoel met magnetische kern concentreert de magnetische flux en kan een compact sensorontwerp ondersteunen wanneer het kernmateriaal en de geometrie bij de toepassing passen.
Afhankelijk van de toepassing werken fabrikanten met direct wikkelen, magnetische kernmaterialen zoals ferriet, mu-metaal of amorfe legeringen, en microspoeldiameters vanaf zeer kleine afmetingen. Luchtkernontwerpen kunnen ook worden aangepast aan klantspecifieke geometrieën en krappe binnendiameters. De wikkelgeometrie bepaalt vervolgens hoe de draad de beschikbare ruimte inneemt. Aantal windingen, spoed, laagopbouw, spoelas en dimensionale toleranties beïnvloeden allemaal de inductantie en de consistentie van de EM-sensor van eenheid tot eenheid.
Waarom zijn contactering, ingieten en testen belangrijk?
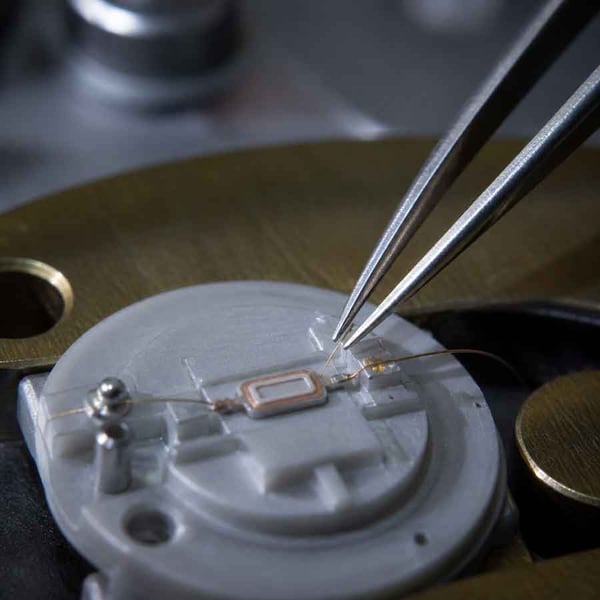
Contactering is een kritieke overgang tussen de microspoel en de omringende elektronica. Bij miniatuurafmetingen moet de verbinding elektrisch stabiel zijn zonder de draad te beschadigen of de beoogde sensorgeometrie te veranderen. Ingieten of potting kan de spoel beschermen, de positie vastzetten en mechanische of omgevingsbescherming bieden. Het materiaal en het proces moeten zo worden gekozen dat de uiteindelijke EM-sensor stabiel blijft in plaats van ongewenste spanning of beweging te introduceren.
Testen moet vervolgens de eigenschappen dekken die relevant zijn voor de toepassing. Bij de productie van miniatuurspoelen omvat dit vaak seriematige meting van waarden zoals ohmse weerstand en inductantie, aangevuld met verdere controles die worden bepaald door de eisen van de specifieke sensorassemblage.
Hoe ondersteunt een EM-sensor cardiale katheterablatie?
Bij cardiale katheterablatie ondersteunt de EM-sensor de lokalisatie en tracking van de katheter. Het is belangrijk deze functie te onderscheiden van het therapeutische ablatie-element, dat de behandelenergie afgeeft.
De trackingsensor helpt het navigatiesysteem de positie en oriëntatie van de kathetertip te schatten terwijl de katheter door het vaatstelsel en het hart beweegt. Die informatie kan worden gecombineerd met anatomische beelden of een elektro-anatomische kaart om procedurele begeleiding te ondersteunen.
De microspoel moet passen in een kleine, flexibele distale assemblage en stabiel blijven bij herhaald buigen en torderen. De positie van de sensor ten opzichte van de kathetertip moet ook worden beheerst, omdat die fysieke afwijking deel wordt van het navigatiemodel.
Voor de fabrikant betekent dit dat spoel, verbinding, isolatie, ingieten en katheterintegratie als één ontwerpvraagstuk worden ontwikkeld. De EM-sensor moet worden beoordeeld na integratie en onder de mechanische, thermische en sterilisatiecondities die relevant zijn voor de uiteindelijke katheter.
Hoe wordt een EM-sensor gebruikt bij elektromagnetische navigatiebronchoscopie?
Elektromagnetische navigatiebronchoscopie, of ENB, combineert een driedimensionale reconstructie van CT-data met een stuurbare sonde en werkkanaal om instrumenten naar perifere longdoelen te leiden. Een miniatuur EM-sensor helpt het systeem de locatie en oriëntatie van de stuurbare geleider te volgen.
Tijdens de procedure registreert het systeem eerst anatomische oriëntatiepunten en gebruikt vervolgens de getrackte geleider om door de luchtwegboom te navigeren. Deze review over elektromagnetische navigatiebronchoscopie beschrijft de relatie tussen planning, registratie en navigatie.
De microspoel of sensorassemblage moet daarom compact, nauwkeurig gepositioneerd en geschikt voor herhaalde sturing zijn. Het buigen van de geleider mag de sensor niet ten opzichte van de werktip verschuiven of het elektrische gedrag zodanig veranderen dat het navigatievertrouwen afneemt.
De fabricage-uitdaging hangt nauw samen met registratie. Een klein, herhaalbaar verschil tussen de fysieke sensorpositie en de aangenomen positie in het softwaremodel kan uitgroeien tot een systeemfout. Consistente plaatsing, stabiele contactering en gecontroleerd ingieten dragen allemaal bij aan een voorspelbaardere EM-sensorassemblage.
Hoe ondersteunen EM-sensoren neurochirurgische en spinale instrumenten?
EM-sensoren kunnen helpen bij het tracken van neurochirurgische en spinale instrumenten zonder afhankelijk te zijn van direct zicht van een camera. Dit kan nuttig zijn wanneer instrumenten zich in het lichaam bevinden of wanneer afdekmateriaal, weefsel of de operatieopstelling optische markers blokkeren.
Mogelijke instrumenttypen zijn sondes, naalden, elektroden, geleiders en andere hulpmiddelen waarvan de positie moet worden gerelateerd aan pre- of intraoperatieve beeldvorming. Bij spinale ingrepen moet het systeem ook rekening houden met nabijgelegen metalen componenten die het elektromagnetische veld kunnen verstoren.
Voor de microspoelfabrikant staat de sensorplaatsing centraal. De sensor moet een vastgelegde relatie hebben met de werktip en instrumentas, terwijl de assemblage bestand moet zijn tegen hantering, sterilisatie en mechanische belasting.
Validatie moet plaatsvinden in een omgeving die de beoogde procedure representeert. Het relevante resultaat is niet alleen de weerstand of inductantie van de spoel, maar de nauwkeurigheid en reproduceerbaarheid van het volledig getrackte instrument.
Waar kunnen EM-sensoren de mogelijkheden van medische hulpmiddelen nog verder uitbreiden?
EM-sensoren kunnen andere medische toepassingen ondersteunen waarbij compacte, real-time positie-informatie waardevol is. Voorbeelden zijn getrackte voerdraden, endoscopische instrumenten, robotische of continuüminstrumenten, echogeleide naalden en capsuleapparaten. Onderzoek naar elektromagnetische tracking bij medische microapparaten behandelt ook robotische katheters, endoscopen, capsulerobots en beeldgeleide chirurgische instrumenten. Deze toepassingen delen een gemeenschappelijke ontwerpvraag: hoe kan de sensor klein en betrouwbaar blijven terwijl deze functioneert in een beperkte en veranderlijke omgeving?
Bij capsule- of inslikbare apparaten kunnen draadloze werking, laag energieverbruik en ernstige ruimtebeperkingen prioriteit hebben. Bij robotische of flexibele instrumenten verschuiven de prioriteiten eerder naar vorm, beweging, registratie en weerstand tegen verstoring door omringende apparatuur. Deze voorbeelden verbreden de rol van de EM-sensor zonder het centrale fabricageprincipe te veranderen. De spoel moet worden ontworpen voor het systeem waarin deze zal functioneren.
Wat verandert er wanneer een EM-sensor onderdeel wordt van een compleet apparaat?
Het complete apparaat introduceert variabelen die niet zichtbaar zijn bij een op zichzelf staande spoelmeting. De positie, oriëntatie, nabijgelegen materialen, kabelrouting en het ingieten van de sensor kunnen allemaal het navigatieresultaat beïnvloeden. Metalen componenten en andere elektromagnetische bronnen kunnen het veld verstoren. Mechanische beweging kan ook fouten veroorzaken als de spoel in de behuizing verschuift of als de verbinding tijdens gebruik verandert. Daarom moet systeemvalidatie volgen op componenttesten. Het geassembleerde apparaat moet worden beoordeeld onder realistische buig-, thermische, sterilisatie- en elektromagnetische condities, waarbij de testmethode is afgestemd op de beoogde klinische toepassing.
Voor teams die op zoek zijn naar fabricageondersteuning kan het zinvol zijn leveranciers met bewezen ervaring in miniatuurwikkelen, assemblage en validatie voor veeleisende medische toepassingen te evalueren — precies waar het medisch & sensor-werk van KUK Coils zich op richt.
Conclusie: vier aanbevelingen voor de ontwikkeling van EM-sensoren
-
Definieer de EM-sensor vanuit de toepassing. Positienauwkeurigheid, oriëntatie, beschikbare ruimte, flexibiliteit, gebruiksomgeving en sterilisatie-eisen moeten de spoelspecificatie vanaf het begin bepalen.
-
Betrek de microspoelfabrikant voordat het mechanische ontwerp vastligt. Vroegtijdig overleg kan beperkingen aan het licht brengen op het gebied van draadverwerking, kerngeometrie, contactering, ingieten, testen en reproduceerbare productie.
-
Valideer de EM-sensor na integratie in de katheter, geleider of het instrument. Het meest betekenisvolle resultaat is de prestatie van de complete assemblage onder condities die representatief zijn voor klinisch gebruik.
-
Ontwerp het proces voor reproduceerbaarheid. Een succesvol handgebouwd prototype is een belangrijke mijlpaal, maar een medisch-technisch programma heeft ook een beheerst traject naar consistente serieproductie nodig.
De waarde van een microspoel wordt uiteindelijk bepaald door de functie die deze mogelijk maakt. Voor een EM-sensor is die functie betrouwbare informatie over de positie, oriëntatie of beweging van een medisch hulpmiddel. Om dit te bereiken moeten spoelontwerper, apparaatontwikkelaar en fabrikant uitgaan van dezelfde eisen op systeemniveau.
Lees onze gids met zeven essentiële punten voor een succesvol microspoelproject als beknopt technisch overzicht.